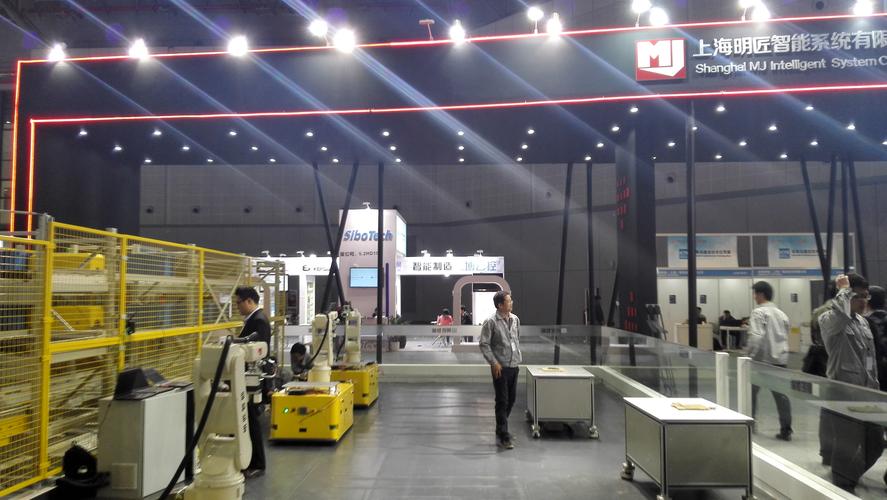
面向工业4.0的智能控制柜系统研发 控制机械臂智能机器人的未来工厂
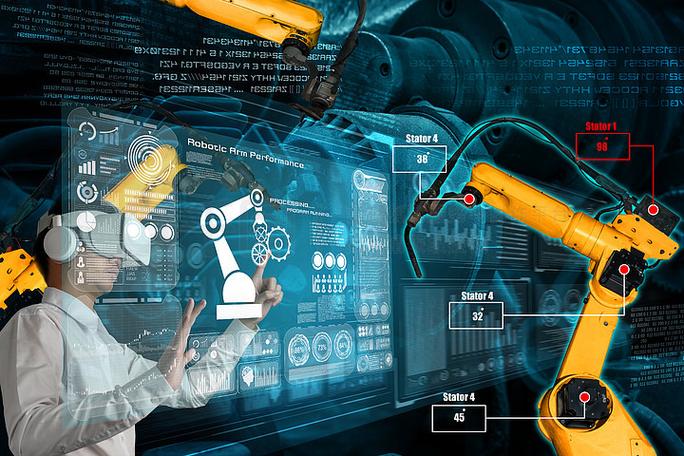
随着第四次工业革命(工业4.0)的深入推进,制造业正经历着从自动化向智能化、网络化、柔性化的深刻变革。在未来的工厂中,控制机械臂智能机器人将成为核心生产单元,而支撑其高效、精准、协同作业的底层基础设施——智能控制柜系统,正成为研发的关键焦点。
一、工业4.0对未来工厂的愿景
工业4.0的核心在于信息物理系统(CPS)的深度融合,通过物联网、大数据、人工智能、边缘计算等技术,实现人、机器、物料与信息的实时互联。在理想图景中,工厂不再依赖固定的流水线,而是由可重构的智能产线构成,机械臂需根据订单变化快速切换任务,并与AGV、数控机床、传感器等设备动态协作。这对控制系统的实时性、开放性和自适应能力提出了前所未有的要求。
二、智能控制柜系统的定位与挑战
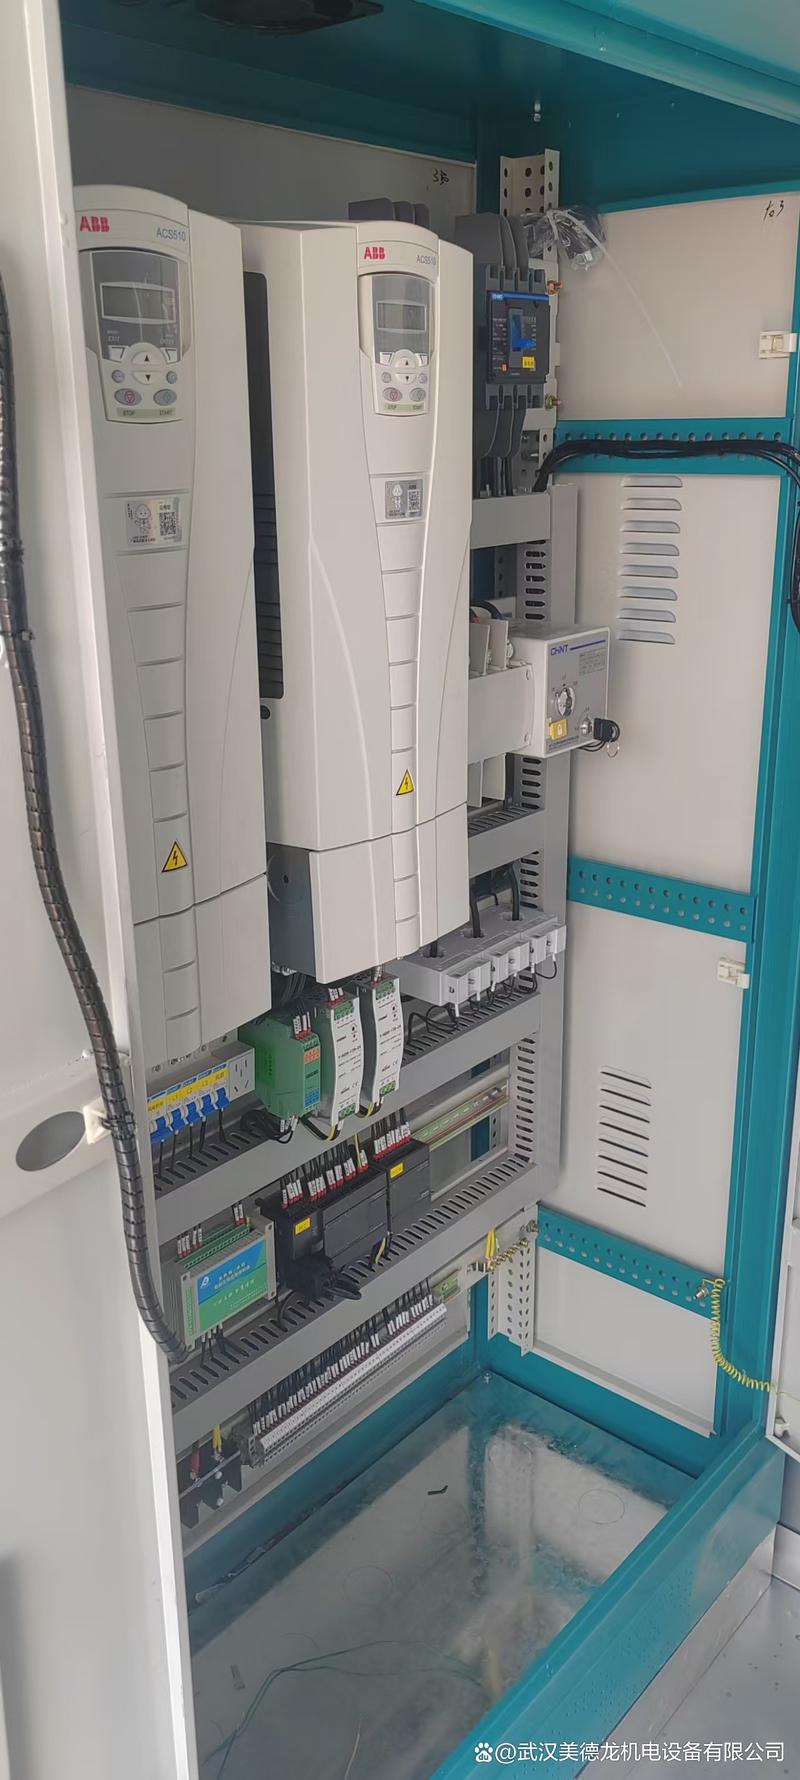
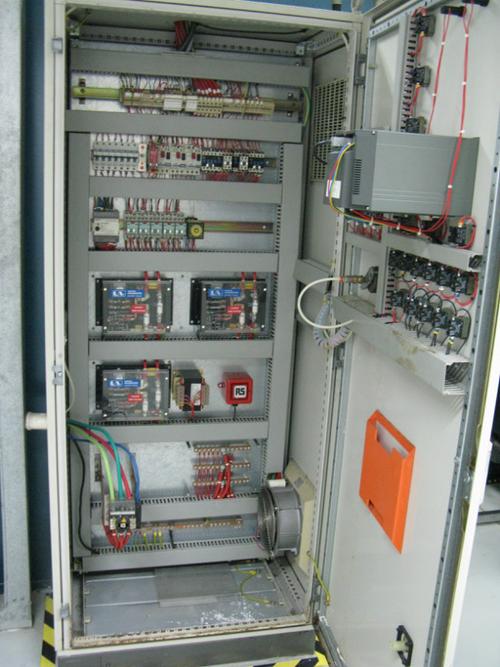
传统工业控制柜主要完成电气保护、信号分配和PLC逻辑控制,属于封闭、离线、傻瓜式的执行层。而在工业4.0背景下,智能控制柜需要升级为边缘计算节点,具备如下能力:
1. 多协议融合:同时支持EtherCAT、PROFINET、OPC UA、MQTT等,打破设备孤岛;
2. 边缘智能:在本地完成机械臂运动规划、振动抑制、视觉伺服等实时推理,减少云端依赖;
3. 预测性维护:通过电流、温度、振动等内置传感器,自诊断组件寿命,提前预警故障;
4. 安全与协作:集成功能安全(如安全扭矩关断、安全限速)和网络安全(零信任架构),确保人机共融时不会发生伤害与入侵;
5. 数字孪生接口:为每个机械臂建立虚拟映射,在控制柜中完成虚实同步与仿真优化。
这些要求使得控制柜从附属柜体演变为智能边缘控制中枢,其研发面临硬件算力、软件架构、散热、电磁兼容等复合挑战。
三、智能控制柜系统的研发要点
为了赋能未来工厂中的机械臂智能机器人,研发团队需从四个层面突破:
- 硬件平台升级
- 采用异构计算架构:多核ARM×86+FPGA+NPU(神经网络处理单元),实现μs级运动控制与ms级AI推理并行。
- 模块化设计:将电源、IO、驱动、计算、通信板卡解耦,支持热插拔与按需扩展,适应不同轴数机械臂(从4轴到7轴甚至双臂)。
- 高效散热与防护:采用均热板、导热灌封和IP54以上防护,适应车间油污、粉尘环境。
- 软件架构重构
- 实时操作系统+容器化:利用PREEMPT_RT Linux或Zephyr RTOS承载硬实时任务,同时以Docker/Kubernetes运行AI、数据采集等非实时微服务,做到隔离与互不干扰。
- 统一通信中间件:基于DDS或Zenoh实现控制柜内各模块、多控制柜之间以及云端的发布-订阅通信,满足确定性时延。
- 低代码组态与数字孪生:提供图形化编程接口,工程师可拖拽生成机械臂轨迹、安全区域与逻辑流程,自动更新数字孪生模型。
- 智能控制算法植入
- 在控制柜中植入模型预测控制(MPC)、自适应阻抗控制,使机械臂即使抓取不同重量/材质工件时也能稳定作业。
- 融合振动传感器与AI补偿算法,在线抑制机械臂末端抖动,提高精加工精度。
- 支持强化学习代理的本地安全策略:在仿真环境中训练抓取姿态,再下装至边缘控制器,避免现场试错风险。
- 系统集成与验证方法
- 建立硬件在环(HIL)测试台,通过实时仿真机模拟各类极端工况(负载突变、通信断开、异常温度),验证控制柜故障切换时间与安全链路。
- 采用能效分析工具,评估智能控制柜对机械臂整机能耗的影响,确保绿色制造指标。
- 依据IEC 61499、IEC 61508、ISO/TS 15066等标准进行功能安全与协作安全认证。
四、未来展望
当智能控制柜系统完成研发并规模化部署,未来工厂将呈现全新形态:机械臂不再需要中央PLC逐一节制,每个控制柜兼顾本机智能与云端协作,基于群智能算法实现任务竞标、互检与自动重组。控制柜本身也将数字化出厂,经远程配置直接投产,实现“插电即用、理解即索、预测即维护”。可以预见,谁掌握了智能控制柜这一边缘控制入口,谁就能主导第四次工业革命中的机器人系统集成标准。持续投入智能控制算法、边缘算力与开放生态的研发,是中国制造业迈向工业4.0的关键一步。
如若转载,请注明出处:http://www.jiazhiwulian.com/product/44.html
更新时间:2026-10-03 11:05:20